在智能清洁领域,追觅科技凭借其独特的“机械臂科技树”持续拓展技术边界,为行业带来了前所未有的创新活力。从高速数字马达 to 智能算法,从仿生机械臂 to 全场景生态,追觅正以技术开发为核心驱动力,重新定义智能清洁的底层逻辑与应用场景。
一、机械臂科技树:从单点突破到系统进化
追觅的“机械臂科技树”并非单一技术,而是一个层层递进、相互协同的技术体系。其根基在于高速数字马达与智能控制算法,中层则生长出仿生机械臂结构、多传感器融合感知模块,顶层则延伸至具身智能与场景自适应决策系统。这一科技树的持续拓展,使清洁设备从“被动执行”走向“主动理解”,从二维平面清洁迈向三维空间立体作业。
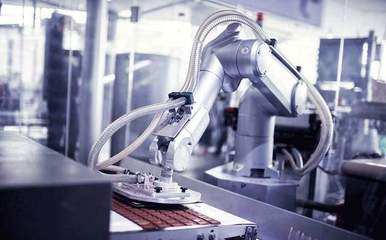
例如,追觅在业界率先将仿生机械臂应用于扫地机器人,通过可伸缩、可抬升的机械臂结构,实现了边角缝隙的深度清洁与障碍物的精准避让。这一技术突破不仅提升了清洁覆盖率,更开启了“机械臂+清洁”的全新品类赛道。
二、技术开发:从核心技术 to 场景落地
追觅在智能科技领域的技术开发,始终遵循“研发一代、量产一代、储备一代”的节奏。在核心部件层面,追觅自研的高速数字马达转速持续突破,为吸力性能提供源源不断的动力;在感知层面,多线激光雷达、3D结构光、AI视觉识别等技术的融合应用,让设备具备厘米级的环境建模与物体识别能力;在决策层面,基于深度强化学习的路径规划算法,使清洁策略能够根据地面材质、脏污程度动态调整,实现“因污施策”的智能清洁。
更值得关注的是,追觅将机械臂技术与清洁场景深度耦合,开发出可自主更换清洁模块、可攀爬越障、可抓取小型物体的多功能清洁终端。这一技术开发方向,不仅拓展了智能清洁设备的物理能力边界,更为家庭服务机器人的形态演进提供了新思路。
三、持续拓界:从智能清洁 to 广义智能科技
“机械臂科技树”的持续拓界,意味着追觅的技术开发不再局限于清洁本身。通过机械臂这一通用执行机构,追觅正在将技术能力延伸至家庭收纳、物品递送、环境巡检等泛家务场景。与此追觅在智能科技领域的技术开发也逐步向物联网、人机交互、边缘计算等方向渗透,构建起以清洁机器人为中心的家居智能体雏形。
在技术开发的组织层面,追觅建立了“预研—孵化—量产”的三级研发体系,联合高校与科研机构开展前沿技术探索,并通过全球化的研发网络吸纳顶尖人才。这种开放式创新机制,确保了“机械臂科技树”能够持续生长、不断分枝。
四、
追觅在智能清洁领域的斐然成果,本质上源于其对技术开发的长期主义坚持。以“机械臂科技树”为技术主线,追觅正将智能清洁从功能型工具进化为具备空间作业能力的智能体。随着机械臂科技树的进一步拓界,追觅有望在更广阔的智能科技领域内,技术开发出更多颠覆性产品,持续引领行业变革。